

Como proveedor experimentado de controladores de servomotores de CC, comprendo la importancia crítica de la compatibilidad electromagnética (EMC) en el rendimiento y la confiabilidad de estos dispositivos. En esta publicación de blog, compartiré algunas estrategias clave y mejores prácticas para garantizar la compatibilidad electromagnética de un controlador de servomotor de CC.
Comprender la compatibilidad electromagnética
La compatibilidad electromagnética se refiere a la capacidad de un dispositivo eléctrico o electrónico para funcionar correctamente en su entorno electromagnético sin causar interferencias electromagnéticas (EMI) inaceptables a otros dispositivos. En el contexto de un controlador de servomotor de CC, la EMC es crucial porque puede afectar no solo al propio controlador sino también a otros equipos sensibles en las proximidades.
Fuentes de interferencia electromagnética en controladores de servomotores de CC
Antes de profundizar en las soluciones, es importante comprender las fuentes de EMI en los controladores de servomotores de CC. Estas fuentes se pueden clasificar en términos generales en dos tipos: interferencias conducidas y radiadas.
Interferencia conducida
La interferencia conducida ocurre cuando la EMI se transmite a través de conductores eléctricos, como líneas eléctricas y cables de señal. En un controlador de servomotor de CC, la interferencia conducida puede deberse a:
- Transitorios de conmutación: La conmutación de alta velocidad de los transistores de potencia en el controlador puede generar transitorios de corriente y voltaje bruscos, que pueden conducirse de regreso a la fuente de alimentación y a otros dispositivos conectados.
- Común - Corrientes de modo: Son corrientes que fluyen en la misma dirección por todos los conductores de un cable multiconductor. Las corrientes de modo común pueden generarse por el desequilibrio en las características eléctricas de las etapas de salida del controlador y pueden causar interferencias en otros equipos conectados al mismo sistema de energía.
Interferencia radiada
La interferencia radiada es la emisión de ondas electromagnéticas al entorno circundante. En un controlador de servomotor de CC, la interferencia radiada puede ser causada por:
- Señales de alta frecuencia: Los componentes de alta frecuencia de los transitorios de conmutación y las señales de control pueden irradiar energía electromagnética al aire.
- Efectos de antena: Los cables y las pistas de la placa de circuito impreso (PCB) del controlador pueden actuar como antenas, irradiando la energía electromagnética generada por los circuitos internos.
Estrategias para garantizar la compatibilidad electromagnética
Selección de componentes
- Baja: componentes EMI: Seleccione componentes con características EMI bajas, como transistores de potencia y circuitos integrados de bajo ruido. Por ejemplo, algunos MOSFET de potencia modernos están diseñados para tener menores pérdidas de conmutación y una menor generación de EMI.
- Componentes del filtro: Utilice componentes de filtro adecuados, como inductores, condensadores y perlas de ferrita, para suprimir las interferencias conducidas. Para líneas eléctricas, se puede utilizar un filtro π (una combinación de inductores y condensadores) para reducir el ruido de alta frecuencia.
Diseño de PCB
- Optimización del diseño: El diseño adecuado de la PCB es crucial para reducir la EMI. Mantenga las trazas de alta corriente y alta frecuencia cortas y anchas para minimizar su impedancia. Separe las trazas de alimentación y señal para evitar el acoplamiento cruzado.
- Toma de tierra: Establezca un esquema de conexión a tierra adecuado. Una conexión a tierra de un solo punto o una PCB multicapa con un plano de tierra dedicado puede ayudar a reducir los bucles de tierra y las corrientes de modo común.
Blindaje
- Blindaje del recinto: Utilice una carcasa metálica para proteger el controlador de interferencias radiadas. El gabinete debe estar conectado a tierra adecuadamente para proporcionar un blindaje efectivo. La carcasa metálica puede absorber y redirigir la energía electromagnética irradiada, evitando que se escape al entorno circundante.
- Blindaje de cables: Proteja los cables de alimentación y señal con materiales conductores. El blindaje debe estar conectado a tierra en ambos extremos para proporcionar una ruta de baja impedancia para las corrientes de modo común.
Topología del circuito
- Suave - Técnicas de conmutación: Implementar técnicas de conmutación suave en la etapa de potencia del conductor. La conmutación suave reduce las pérdidas de conmutación y la generación de transitorios de alta frecuencia, reduciendo así la EMI. Por ejemplo, se puede utilizar conmutación de voltaje cero (ZVS) y conmutación de corriente cero (ZCS) para lograr una conmutación suave.
Pruebas y Certificación
- Pruebas EMI: Realice pruebas EMI exhaustivas en el controlador del servomotor de CC durante el proceso de desarrollo. Utilice equipos de prueba especializados, como analizadores de espectro y receptores EMI, para medir las emisiones conducidas y radiadas del conductor.
- Cumplimiento de estándares: Asegúrese de que el controlador cumpla con los estándares EMC relevantes, como las regulaciones CISPR (Comité Internacional Especial sobre Interferencias de Radio) y FCC (Comisión Federal de Comunicaciones). El cumplimiento de estos estándares no sólo garantiza la compatibilidad electromagnética del controlador sino que también lo hace adecuado para su uso en diferentes regiones.
El papel de nuestro controlador de servomotor de CC en EMC
Como proveedor deControlador de servomotor de CC, nos tomamos muy en serio a EMC. Nuestros controladores están diseñados con las últimas tecnologías y mejores prácticas de EMC. Utilizamos componentes de alta calidad y técnicas avanzadas de diseño de PCB para minimizar la EMI. Nuestros controladores se han sometido a rigurosas pruebas EMI y cumplen con los estándares internacionales de EMC, lo que garantiza un funcionamiento confiable y sin interferencias en diversas aplicaciones.
Además de nuestros productos estándar, también ofrecemos soluciones personalizadas para cumplir con los requisitos EMC específicos de nuestros clientes. Ya sea que necesite un controlador para un dispositivo médico sensible o una aplicación industrial de alto rendimiento, podemos trabajar con usted para desarrollar una solución que satisfaga sus necesidades de EMC.

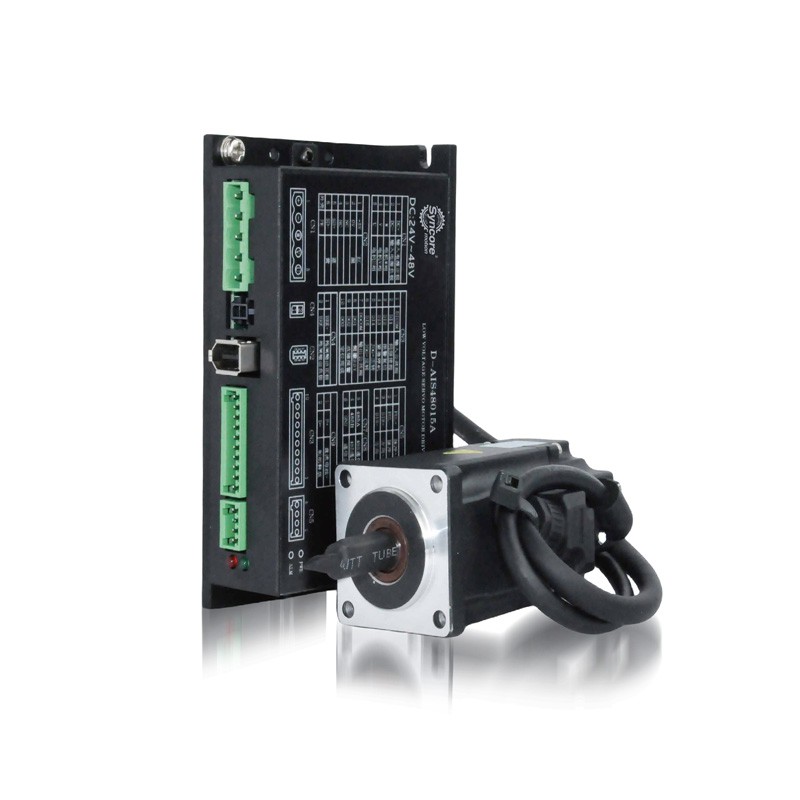
Productos relacionados
También ofrecemos otros productos relacionados, comoMotor de torsión sin marcoyMotor de copa hueca. Estos productos están diseñados para funcionar perfectamente con nuestros controladores de servomotores de CC, proporcionando una solución completa de control de movimiento con excelente rendimiento EMC.
Contáctenos para adquisiciones
Si está interesado en nuestros controladores de servomotores de CC u otros productos relacionados, lo invitamos a contactarnos para adquirirlos. Nuestro equipo de expertos está listo para ayudarlo a seleccionar los productos adecuados para su aplicación y responder cualquier pregunta que pueda tener sobre EMC y nuestros productos. Estamos comprometidos a proporcionar productos de alta calidad y un excelente servicio al cliente.
Referencias
- Grover, WH (1997). Comprensión de la compatibilidad electromagnética. Prensa IEEE.
- Ott, HW (2009). Ingeniería de Compatibilidad Electromagnética. Wiley.
- Pablo, CR (2006). Introducción a la Compatibilidad Electromagnética. Wiley - Interciencia.