

Como proveedor de servomotores eléctricos de CA, a menudo me preguntan sobre la repetibilidad de la posición. Es un concepto crucial cuando se trata de estos motores, y hoy lo voy a desglosar.
¿Qué es la repetibilidad de posición?
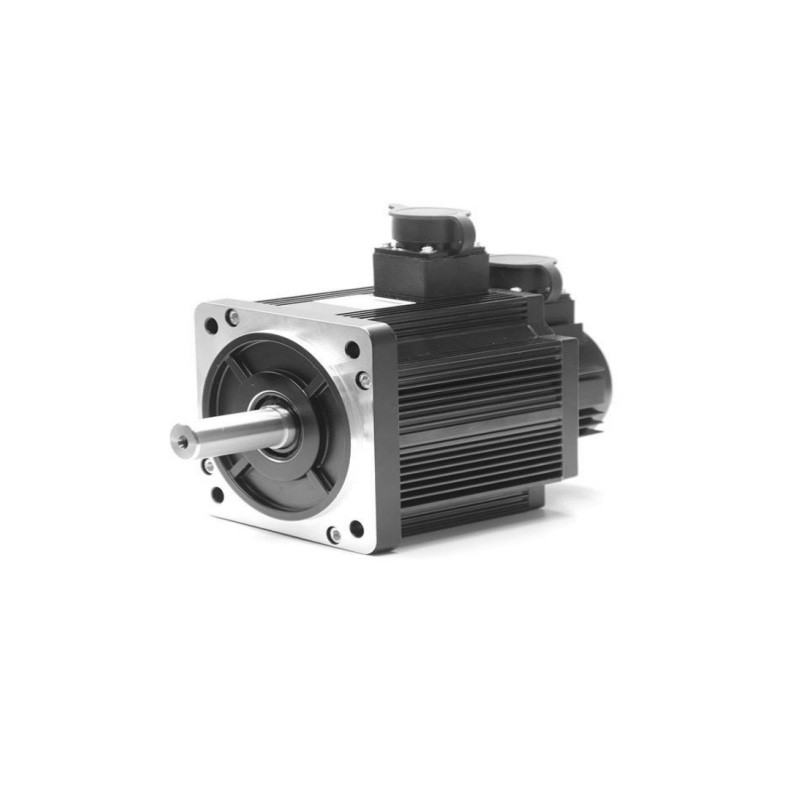
Empecemos por lo básico. La repetibilidad de posición se refiere a la capacidad de un servomotor de CA eléctrico para regresar a una posición específica de manera precisa y consistente durante múltiples ciclos. En términos más simples, si le dice al motor que se mueva hasta cierto punto, se detenga y luego le dice que regrese a ese mismo punto más tarde, ¿qué tan cerca se acercará cada vez?
Piense en ello como un jugador de dardos que apunta a la diana. Un gran jugador de dardos puede lanzar el dardo y dar en el blanco una y otra vez. Eso es lo que queremos de nuestros servomotores eléctricos de CA. Queremos que den en esa posición de "diana" cada vez que se les indique.

¿Por qué es importante la repetibilidad de la posición?
Ahora quizás se pregunte: "¿Por qué importa si el motor está un poco apagado cada vez?" Bueno, en muchas aplicaciones, incluso la más mínima desviación puede causar grandes problemas.
Por ejemplo, en procesos de fabricación como el mecanizado CNC, donde la precisión es clave, un motor con una repetibilidad de posición deficiente puede provocar que las piezas se fabriquen fuera de las especificaciones. Eso significa desperdicio de materiales, tiempo y dinero. En robótica, el posicionamiento inexacto puede hacer que los robots choquen con objetos o realicen tareas incorrectamente, lo que puede resultar peligroso y costoso.
En los sistemas de automatización, como cintas transportadoras o máquinas de embalaje, un posicionamiento inconsistente puede provocar atascos, desalineaciones y defectos en el producto. Por lo tanto, tener una alta repetibilidad de posición es esencial para garantizar la calidad, eficiencia y confiabilidad de estos sistemas.
Factores que afectan la repetibilidad de la posición
Hay varios factores que pueden afectar la repetibilidad de la posición de un servomotor de CA eléctrico. Echemos un vistazo a algunos de los principales.
1. Diseño y construcción de motores
La calidad del diseño y construcción del motor juega un papel importante en la repetibilidad de su posición. Los motores con componentes de alta calidad, como cojinetes de precisión y devanados bien hechos, tienden a tener una mejor repetibilidad. Por ejemplo, un motor con un codificador más preciso, que se utiliza para medir la posición del motor, podrá volver a una posición específica con mayor precisión.
2. Sistema de control
El sistema de control que gestiona el motor también es crucial. Un buen sistema de control puede compensar cualquier pequeño error y garantizar que el motor se mueva con precisión a la posición deseada. Los algoritmos de control avanzados pueden ajustar la velocidad y el par del motor en tiempo real para corregir cualquier desviación.
3. Características de carga
La carga que impulsa el motor puede tener un impacto significativo en la repetibilidad de la posición. Si la carga es pesada, está desequilibrada o tiene mucha inercia, puede resultar más difícil que el motor se detenga y arranque exactamente en la misma posición cada vez. Por ejemplo, un motor que impulsa un tambor giratorio grande enfrentará desafíos diferentes en comparación con uno que impulsa una pieza pequeña y liviana.
4. Condiciones ambientales
Los factores ambientales como la temperatura, la humedad y la vibración también pueden afectar el rendimiento del motor. Las temperaturas extremas pueden hacer que los componentes del motor se expandan o contraigan, lo que puede provocar cambios en su posición. La vibración también puede hacer que el motor se mueva ligeramente, afectando su repetibilidad.
Medición de la repetibilidad de la posición
Entonces, ¿cómo medimos la repetibilidad de la posición de un servomotor de CA eléctrico? Bueno, existen algunos métodos diferentes, pero una forma común es utilizar un sensor de posición, como un codificador o una escala lineal.
Se ordena al motor que se mueva a una posición específica varias veces y el sensor de posición registra la posición real cada vez. Se mide la diferencia entre la posición ordenada y la posición real, y la desviación máxima en todos los ciclos se utiliza como medida de la repetibilidad de la posición del motor.
Por ejemplo, si la posición ordenada es de 100 grados y la posición real del motor varía entre 99,9 y 100,1 grados durante 100 ciclos, la repetibilidad de la posición es de ±0,1 grados.
Nuestras ofertas
En nuestra empresa entendemos la importancia de la repetibilidad de la posición. Es por eso que ofrecemos una amplia gama de servomotores de CA eléctricos de alta calidad que están diseñados para proporcionar una excelente repetibilidad de posición.
tenemos elServomotor de CA con accionamiento, que viene con un sistema de control de última generación que garantiza un posicionamiento preciso. Este motor es adecuado para una variedad de aplicaciones, desde automatización a pequeña escala hasta procesos industriales a gran escala.
NuestroServomotor permanente de CAes otra gran opción. Cuenta con componentes de alta calidad y diseño avanzado, que contribuyen a su excelente repetibilidad de posición. Este motor es conocido por su confiabilidad y eficiencia, lo que lo convierte en una opción popular entre nuestros clientes.
Si buscas una opción más versátil, nuestraServomotor de CC y CApodría ser la opción adecuada. Se puede utilizar en una amplia gama de aplicaciones y ofrece excelentes capacidades de control de posición.
Contáctenos para adquisiciones
Si está buscando un servomotor de CA eléctrico con alta repetibilidad de posición, nos encantaría saber de usted. Si usted es una pequeña empresa que busca actualizar su sistema de automatización o una gran empresa de fabricación que necesita motores confiables, tenemos los productos y la experiencia para satisfacer sus necesidades.
No dude en comunicarse con nosotros para analizar sus requisitos específicos y obtener una cotización. Estamos aquí para ayudarle a encontrar el motor perfecto para su aplicación y garantizar que obtenga el mejor rendimiento y valor por su dinero.
Referencias
- "Servomotores y variadores: teoría, diseño y aplicación" por Peter C. Sen
- "Manual de control de movimiento" por Dan Jones